Beiträge von nordlicht

Garmin fenix 7X und epix Gen 2 im Test

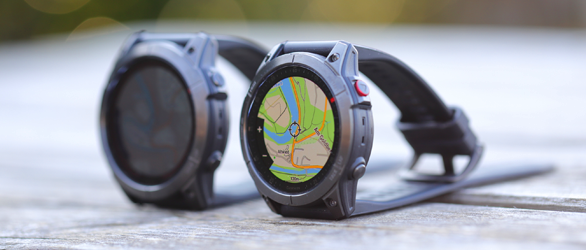
Der Schwerpunkt dieses Tests und Vergleichs der Garmin Fenix 7X Solar und Garmin Epix Gen 2 liegt auf den Sensoren wie Höhenmesser, Positionsbestimmung und Herzfrequenz. Was unterscheidet die beiden GPS-Outdoor-Smartwatches? Und wie gut ist die Taschenlampe der Fenix 7X für den Outdoorbereich? Hier geht es zum Test der Outdoor-Smartwatches ...

    Hallo Mikk,


    ich werde dich bestimmt nicht abhalten, viel Geld für ein Zumo oder ein GPSmap 276C auszugeben und dann nochmal Geld für die Karten dazuzulegen. Aber vielleicht solltest du dich mal von der gerätefixierten Sicht auf deine im OP genannten Forderungen lösen und nochmal über die oben skizzierte TTQV-Lösung nachdenken. Sie deckt ALLE von dir genannten Forderungen ab und du gibst bei schon vorhandenem Netbook unterm Strich weit weniger Geld aus als bei den anderen vorgeschlagenen Lösungen.

    Hallo Mikk,


    was du möchtest, ist mit einem der gängigen Standard-Navis m.M.n. nicht wirklich umsetzbar. Die einzige durchgängige Lösung, die mir dazu einfällt, ist auf der Basis von TTQV. Du brauchst dazu die Software TTQV plus Karten TTQV-Navteq Europa mit Sprachausgabe plus ein Notebook oder einen CarPC plus eine GPS-Maus plus die zusätzliche Hardware, um den Rechner im Auto zu befestigen und anzuschließen. Für die Software und die Karten bist du ab ca. 280 Euro dabei, beim Auto-Rechner ist alles von Netbook bis Off-Road-tauglichem Tablet-PC möglich. In der 4x4-Fraktion sind eine ganze Menge Leute mit so einer Lösung unterwegs, weil sie damit alles auf einmal erschlagen und maximal flexibel sind.


    Weitere Infos: http://www.touratech.com/shops/001/index.php?cPath=21
    Forum dazu: http://www.touratechqv.de/phpBB2/index.php

    Hallo Paul,


    ...dies bei MapSource innerhalb einer Datei aber nicht möglich ist (bei anderen GIS ist sowas ja kein Problem).


    Mapsource als GIS zu bezeichnen finde ich ziemlich verwegen ;)


    Wer tanzt da aus der Reihe ...


    Mapsource.


    Ein spezialisiertes Stück Software ist der GPX-Editor, inwieweit die damit editierten Dateien dann wieder Mapsource-kompatibel sind, mußt du ausprobieren. Erforderlichenfalls hilft hinterher GPS Babel weiter, das hat den Garmin-GPX-Dialekt auf der Format-Liste.

    ...einen Straßenatlas 1:250K von Freytag & Berndt...


    Hallo Bookwood,


    die Projektion könnte eine Anfrage bei Freytag&Berndt klären, aber Vorsicht bei der Formulierung, im Kleingedruckten steht auch was zum Scannen von F&B-Karten. Ich habe aber die Erfahrung gemacht, daß eine freundliche Anfrage auch eine freundliche Antwort bringt.


    Gibt es vielleicht eine Möglichkeit, die in TTQV ja recht genau kalibrierte Karte über einen Umweg (anderes Programm?) umzukalibrieren, damit sie dann die gleiche Genauigkeit auf dem Aventura hat?


    Mir ist keine bekannt. Wenn die Originalprojektion nicht rauszufinden ist, würde ich in TTQV versuchsweise mal ein paar über das Land verteilte Blätter mit Transverse Mercator/lat_0=0/lon_0=25/k=0,9994 kalibrieren und deren Lage dann mit Tracks kontrollieren. Bei den kleinen A4-Einzelblättern müßtest du mit einer solchen Hilfskonstruktion eigentlich ausreichend gute Ergebnisse kriegen.

    Hallo Bookwood,


    Wie bekomme ich das denn akurat auf den Aventura?


    indem du die Karten in TTQV über die Projektion kalibrierst, was auch der saubere Weg wäre. Die freie Kalibrierung über neuen Punkte ist nur das allerletzte Mittel, wenn man gar nichts über die Karte weiß, die 3x3-Kalibrierung ist eine Spezialfall davon.


    Welche Kalibrierungsart, die mir TTQV anbietet, wird denn von Aventura/Compe unterstützt?


    m.W. alle Varianten der Transversalen Mercator-Projektion (Transverse Mercator, Gauß-Krüger, UTM) und der Lambert'schen Kegelprojektion (Lambert Conformal Conic).

    Also als ich noch mit PathAway auf dem PDA arbeitete, da gab es solche Probleme mit den Karten nicht.


    Pathaway funktioniert intern völlig anders.

    Leider würde der Mapper mein Budget völlig sprengen....sonst liest sich es gut!


    Hallo Thomas,


    es würde aber deinen geschilderten Anforderungen maximal entgegenkommen. Bist du ehrenamtlich, freiberuflich oder angestellt unterwegs?


    Soweit es um genaues Einmessen von Einzelpunkten geht, gibt es auch noch eine Low-Budget-Lösung, falls du ein Notebook hast und das mitschleppen möchtest. Beschaffe dir einen GPS-Empfänger dafür (z.B. von hier: http://www.navilock.de/produkte/gruppen/3/Kabel_Empfaenger) und installiere VisualGPS auf dem Notebook. VisualGPS ist kostenlos und führt eine statistische Bewertung und Mittelung der Position aus, damit bekommt man bei längerer Aufzeichung sehr stabile und zuverlässige Positionsangaben. Die Umrechnung in Gauss-Krüger-Koordinaten kannst du mit dem TatukGIS Calculator machen, der ist ebenfalls kostenlos.

    Was ist mit der Zeile Projektion: UTM32.
    Sind doch Grad angaben? Oder verstehe ich das falsch?


    Du mußt UTM-Projektion und UTM-Gitter auseinanderhalten. Die Karte hat UTM-Projektion, aber kein aufgedrucktes UTM-Gitter, sondern ein geographisches Gitter. Das ist auch völlig in Ordnung so, Projektion: UTM32 bedeutet erstmal nur, daß die Karte eine Transversale Mercator-Projektion bezogen auf den Längengrad 9° Ost mit einer Skalierung von 0,9996 hat.

    Wie kann man erklären, dass die Track-Qualität bei gleichen Randbedingungen schwankt.


    z.B. durch die Lage des Trackers, die Antenne muß für optimale Ergebnisse freie Sicht zum Himmel haben. Beispiel: wenn jemand den Tracker in einer Bauchtasche mit der Oberseite (auf der sich üblicherweise auch die Antenne befindet) nach außen trägt, zeigt die Antenne nach unten, wenn er sich aufs Fahrrad setzt und zum Lenker beugt, in dem Fall schirmt der Akku die Antenne ab, die Empfangsqualität sinkt. Probiert einfach mal aus, wieviel es ausmacht, wenn ihr einen Tracker erst 10 Minuten in Normallage laufen laßt, dann während der laufenden Aufzeichnung umdreht, noch ein paar Minuten weiterlaufen laßt und euch den Track anseht.

    Wo liegt denn das konkrete Problem damit (passe gern an wenn's Sinn macht)?


    ein konkretes technisches Problem sehe ich derzeit nicht, aber wenn man die so erzeugten Dateien mit dem Windows-Notepad öffnet, um den Namen der Route anzupassen, sieht das so aus:


    [Blockierte Grafik: http://up.picr.de/4292992.jpg]


    Man braucht dann doch ein paar Sekunden, um das passende <Name>-Tag zu finden ;) Notepad ist zwar nur ein rudimentärer Editor, aber er ist bei vermutlich 98% aller Windows-Installationen der einzige Editor an Bord.

    Dann frag die beiden bei der Gelegenheit doch mal, ob nicht einer von ihnen mal einen Explorer-Screenshot mit der komplett aufgeklappten Ordnerstruktur so eines Pearl-Mopednavis zur Verfügung stellen könnte.


    BTW, die Exportfunktion deines Planers faßt die kompletten Dateinamen in Apostrophe ein, außerdem wird grundsätzlich nur LF als Zeilenschaltung exportiert. Sind das Bugs oder Features?

    Aber was ist, wenn es mehrere Karten mit gleichem gewünschten Zoomlevel gibt, z.B. wenn mehrere Kacheln aus der gleichen Grundkarte erzeugt werden, die nebeneinander liegen? In Peters Beispiel ist das so.


    Hallo Werner,


    das könnte man abfangen, indem man den MinZoomLevel der nächsten Karte abfragt und, falls der gleich dem der aktuellen Karte ist, zur übernächsten springt, also Karten mit gleichem MinZoomLevel den gleichen MaxZoomLevel zur nächstkleiner aufgelösten Karte zuweist.


    Leider steht die Auflösung nicht explizit in den imp-Dateien, frag doch mal in Spanien mit Hinweis auf die geplante Verwendung nach, wie sie die berechnen, vielleicht kommt da eine konstruktive Antwort.


    Edit:


    Könnte man daraus ableiten, dass MaxZoomLevel z.B. 3x (oder ein anderer Faktor) so groß sein sollte wie MinZoomLevel?


    ein paar rein subjektive Bespiele zum "Verkleinern", die Faktoren sind jeweils auf die native Auflösung der Karten und nicht auf den MinZoomLevel bezogen:


    Top25: native Auflösung 2,5 m/px, gut lesbar bis 3,5 m/px, noch erträglich bis 5 m/px = Faktor 2
    Top50: native Auflösung 5 m/px, gut lesbar bis 10 m/px (die Top100 mancher LVermA sind verkleinerte Top50), erträglich bis 15 m/px = Faktor 3
    Top200: native Auflösung 12,5 m/px, gut lesbar bis 30 m/px, noch erträglich bis 40 m/px = Faktor 3,2
    ÖK200: native Auflösung 20 m/px, gut lesbar bis 30 m/px, noch erträglich bis 40 m/px = Faktor 2


    Bei den paar Experimenten, die ich mit Hypermaps bisher gemacht habe, habe ich MinZoomLevel auf den halben und MaxZoomLevel auf den doppelten Wert der nativen Auflösung gesetzt, das war jeweils noch halbwegs augenfreundlich. Spannend wird es, wenn du Zoomlevel für großflächige Mercator-projezierte Karten abschätzen willst ;)