Beiträge von kiozen

Garmin fenix 7X und epix Gen 2 im Test

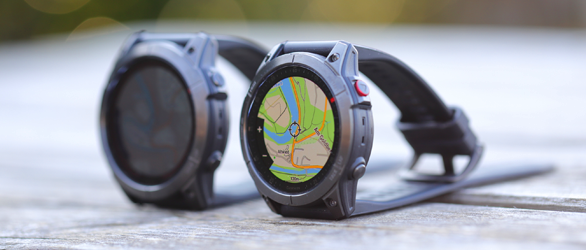
Der Schwerpunkt dieses Tests und Vergleichs der Garmin Fenix 7X Solar und Garmin Epix Gen 2 liegt auf den Sensoren wie Höhenmesser, Positionsbestimmung und Herzfrequenz. Was unterscheidet die beiden GPS-Outdoor-Smartwatches? Und wie gut ist die Taschenlampe der Fenix 7X für den Outdoorbereich? Hier geht es zum Test der Outdoor-Smartwatches ...


    Kannst Du nennen wie Du willst, solange Du dabei bleibst.


    I [FONT=DejaVu Sans, sans-serif]# Ordner anlegen zum kompilieren
    mkdir build_QMapShack
    cd build_QMapShack
    ccmake ../serverdaten
    make[/FONT]


    soweit ok.


    [FONT=DejaVu Sans, sans-serif]# installieren und *.deb Paket erstellen
    sudo checkinstall -D --pkgname=qmapshack --pkgversion=1.6.3 --arch amd64 --backup=no[/FONT]

    [FONT=DejaVu Sans, sans-serif]


    hä? Wieso das? Du willst QMapShack selber compilieren und installieren. Das sollte zu diesem Zeitpunkt nicht mehr im System sein. Du kannst das Ergebnis kontrollieren, indem Du jetzt:


    Code
    bin/qmapshack

    eingibst und damit das lokale Binary startest.


    [/FONT]


    [FONT=DejaVu Sans, sans-serif]Nein, wie ich schon angemerkt habe bitte alle Bibliotheken über apt installieren. Inkl.ihrer Header (oder Dev) Pakete. Und Routino sollte mindestens Version 3.0 sein (die hat API Version 8). Außer QMapShack nichts selber kompilieren.[/FONT]

    Ich kann da leider auch nicht helfen. Für mich ist Ubuntu und Debian ganz besonders, nur ein Haufen veralteter Software, der nichts als Ärger macht. Ich habe mir sagen lassen Debian Testing ist besser.


    Du kannst ja mal "upgrade" versuchen. Mehr als eine V 1.7.2 wird das wohl auch nicht werden.


    Wenn Du QMapShack per apt sauber deinstalliert hast, sollte das selber compilieren kein Problem sein solange Du etwas wie Qt 5.4 und neuer auf dem System hast. Und alle benötigten Bibliotheken über apt installiert hast (inkl. der Developer Pakete). Das sind die Pakete nach denen CMake sucht:


    Eigentlich recht überschaubar. Bei QuaZip bitte darauf achten dass es QuaZip4 und QuaZip5 gibt. CMake sucht nach QuaZip5.


    Bibliotheken selber compilieren würde ich bleiben lassen. Da pfuscht Dir apt zu sehr rein. Also alles außer QMapShack über apt.

    Nur, wenn du einen sehr ungewöhnlichen oder reichhaltigen Fuhrpark an Sensoren hast. Und dann auch nur, wenn etwas nicht oder falsch angezeigt wird.


    Die Entwicklung ist an für sich durch. Jetzt gilt es nur noch Fehler zu finden.


    Habe mir hierfür BaseCamp auf meine Windows PC runtergeladen!
    Ist das RICHTIG?


    Im Grunde ja. Speziell wenn Du Routen im Detail berechnen lassen willst und diese auf das Gerät 1:1 übertragen willst, oder kommerzielle Karten benutzen willst, wirst Du um Basecamp nicht herumkommen.


    Basecamp lässt aber auch genügen Wünsche offen und ist zudem ein Vendor-lock-in. Sind erst mal viele Touren in deiner Datenbank, wirst Du nur noch mit viel Aufwand von der Software loskommen.


    Als frei Alternative gibt es QMapShack[1]. Hier kann man Onlinekarten, Vektorkarten und Rasterkarten nach belieben nebeneinander anzeigen lassen. Und bei den Höhendaten ist man nicht von dem abhängig, was Garmin einem reicht. Man kann also wesentlich hochwertigere Daten benutzen.


    Im Bereich der Tourenplanung und Archivierung, kann man Änderungen auch wieder rückgängig machen. Das fehlt mir oft bei anderer Software. Ansonsten gibt es viele kleine Details und Features, die unterschiedlich sind. Das ist aber reine Geschmackssache, bzw wie man die Software benützen möchte.


    Natürlich ist nicht alles perfekt. Da nur freie Quellen für Karten, Höhenmodell und Routingdaten verwendete werden, muss man als Benutzer selber ein wenig Hand anlegen. Dazu gibt es eine gute Schnellstartanleitung. Etwas mehr Arbeit beim Einstieg bleibt. Dafür kann man die Sache unverbindlich ausprobieren. Deine Daten in der Datenbank können ohne viel Aufwand jederzeit als GPX Dateien exportiert werden. Damit steht es Dir jederzeit frei einfach zu wechseln.


    [1] ich bin der Autor der Software. https://bitbucket.org/maproom/qmapshack/wiki/Home

    Danke für die Aufbereitung. Allerdings sagen (für mich) die Screenshots insofern wenig aus, als jeweils die Tourdaten zum Vergleich genommen wurden.
    Wenn man davon ausgeht, dass diese als Referenz dienen, sind zwischen den LIDAR und SRTM Daten die Unterschiede eher gering. Die EUDem fallen vielleicht etwas ab. Aber kann man das so vergleichen?


    Das sind streng genommen 4 statistisch unabhängige Messungen. Wenn Du die Tour noch öfters gehen würdest und jeweils die gemessene Höhe zu der gemessenen Position miteinander aufträgst, dürfte sich abzeichnen, dass immer die selben Quellen nahe zusammen liegen und andere nicht.


    Der Schluss daraus: Entweder haben diese Quellen immer den selben Fehler. Dann würde die Annahme der statistischen Unabhängigkeit falsch sein. Oder sie liegen näher an der Realität.


    Bei Touren im Flachland ist mir vor geraumer Zeit z. B. aufgefallen, dass an manchen Stellen die Höhendaten plötzlich einen "Sprung von 20m -30m" gemacht haben, obwohl ich keine Steigung feststellen konnte. Das lag letztendlich daran, dass kleinere Wäldchen durchquert wurden. Anscheinend waren dann die Baumwipfel die gemessene Höhe.


    Das wäre für mich z.B. nicht akzeptabel. Wobei das verglichen zum Fehler, wenn man nur die GPS Höhe hat, eher gering ist. Also bei einem Gerät ohne Barometer durchaus eine Option, wenn der Rest der Daten wenig rauscht und auch sonst stimmig ist.


    Hier sehe ich einen Vorteil gegenüber den alten SRTM Daten.
    Dann kann man m. E. auf die barometrische Messung verzichten.


    Wenn das Gelände nur Formationen hat, die sich im Rahmen der Abtastung hinreichend genau darstellen lassen, macht es sicherlich Sinn reine GPS Höhen zu ersetzen, bzw eine verpfuschte barometrische Messung zu korrigieren.


    Die Erfahrung zeigt allerdings, dass die systemischen Fehler beim barometrische Sensor, wenn er gut umgesetzt ist, deutlich weniger zum Tragen kommen als die hier diskutierten systemischen Fehler der Höhenmodelle. Das gilt für anspruchsvolles Gelände. In einer sanften Hügellandschaft ist dieser Unterschied definitiv geringer.


    Das muss aber jeder für sich entscheiden. Am besten in dem man immer beide Quellen vergleicht. Deswegen haben meine Profile auch immer die DEM Linie dabei, Über die Zeit kann man dann die Qualität seines eigenen Equipments gut einschätzen.

    Was der User Sonny anbietet sind Höhendaten mit einer Winkelsekunde Auflösung. Bezüglich Bayern ist da kein wirklicher Unterschied zu den Dateien, die ich vorher mit der Auflösung hatte. Und die sind 10 Jahre alt.


    Für DE gibt es SRTM Daten mit 3 Winkelsekunden. Gegenüber denen sind die mit einer Winkelsekunde natürlich besser. Das würde auch ungefähr dem Faktor 10 (also eigentlich ja 9) entsprechen.


    Eine Winkelsekunde sind ~25m in Deutschland. LIDAR Daten sind üblicherweise eigentlich deutlich höher aufgelöst. Mir ist also nicht ganz klar, was in den Dateien wirklich drinnen ist. Egal was, es ist eine gute Quelle, um an ordentlich Höhendaten zu kommen. Besser als viele andere.