Oh das ist neu. Vielleicht doch mal ein neues Garmin anschaffen 
Richtig gute Tracknavigation gibt es bei TwoNav. Ob einem die Geräte taugen ist was anderes.
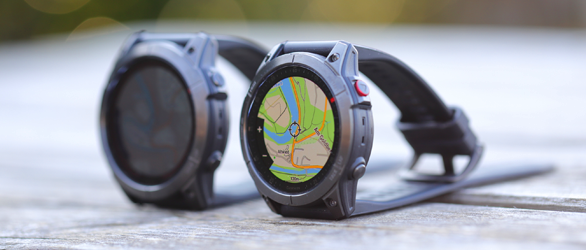
Oh das ist neu. Vielleicht doch mal ein neues Garmin anschaffen
Richtig gute Tracknavigation gibt es bei TwoNav. Ob einem die Geräte taugen ist was anderes.
Garmin hat keinen Bock auf Tracknavigation. Die wollen dass Du mit einer Route navigierst. Leider.
Um das Problem mal zu veranschaulichen ein wenig Python Code. Den kann man hier https://www.online-python.com/ auch ohne Python zu installieren laufen lassen:
#!/usr/bin/python3

from random import uniform

MAX_ERROR = 1.0
HYSTERESIS = 0.9

ele1 = [0]*100
ele2 = [x*0.2 for x in range(0,100)]
error = [uniform(-MAX_ERROR, MAX_ERROR) for x in range(100)]

def simple_asc(ele, error):
    asc = 0
    last = 0
    for h, e in zip(ele, error):
        h += e
        if last < h:
            asc += h - last
        last = h
    return asc

def hyst_asc(ele, error):
    asc = 0
    last = 0
    for h, e in zip(ele, error):
        h += e
        if h - last > HYSTERESIS:
            asc += h - last
            last = h
        elif last - h > HYSTERESIS:
            last = h

    return asc


asc1 = simple_asc(ele1, error)
asc2 = simple_asc(ele2, error)

print(f"simple (no ascent):  {asc1}")
print(f"simple (20m ascent): {asc2}")


asc1 = hyst_asc(ele1, error)
asc2 = hyst_asc(ele2, error)

print(f"hysteresis (no ascent):  {asc1}")
print(f"hysteresis (20m ascent): {asc2}")Der Code berechnet 100 Höhenwerte die jeweils 0 sind und 100 Werte die von 0 auf 20m ansteigen. Zu jeder Reihe wird ein Fehler der zwischen -1..1m gleich verteilt ist addiert.
Das ist das Ergebnis von einem Lauf:
simple (no ascent):  33.71272522203891
simple (20m ascent): 44.58051622146269
hysteresis (no ascent):  19.149429739458103
hysteresis (20m ascent): 31.851038856431288
Der erste Lauf (simple) addiert alle positiven Deltas zwischen 2 aufeinanderfolgenden Werten auf. Der 2. Lauf (hysteresis) berechnet den Wert mit einer Hysterese. Das kann man jetzt immer wieder durchlaufen lassen. Für keinen Anstieg kommt einfach Mist heraus. Für den Anstieg ein stark fehlerbehafteter Wert, der aber immer noch mehr dem tatsächlichen Anstieg entspricht.
So ähnlich ist es auch bei deinem GPS. Wenn Du mit dem max. Fehler und der Hysterese spielst, wirst Du sehen wie diese Werte von einander abhängen. Es kann sehr wohl sein dass in der Firmware des 67er entweder der GPS-Wert sehr stark rauscht, oder die Hysterese nicht optimal eingestellt ist. Es kann auch sein, dass der Algorithmus im 67er einfach einen echten Anstieg braucht um gute Werte zu liefern.
Es mag vielleicht bei den etwas umfangreicheren Erklärungen untergegangen sein: Wenn kein nennenswerter Bewegungsvektor in der Höhe vorhanden ist, summiert das GPS nur Fehler. Mach doch mal eine kleine Tour auf einen Berg. Am Besten einen wo es nur bergauf geht. Wenn dann das Ergebnis signifikant vom erwarteten abweicht, dann ist wirklich was faul. Bitte auch den Track aufzeichnen und Minima/Maxima mit den offiziellen Werten vergleichen.
naja, die lange Version findet man über Google, z.B. das hier:

Aber auch das würde ja nichts bringen, wenn die alten Geräte ein neueres Format nicht mehr unterstützen würden.
So ein Glücksfall wie bei Garmin, dass das Format erfolgreich gehackt wurde und Garmin seit Jahren auch dieses alte Format mitzieht, wird es nicht nochmal geben.
nö.
Ich habe nur die Zurückruder-Mail vor ein paar Tagen bekommen und musste schmunzeln (ok, Kopfschütteln war auch dabei).
Ich sehe auch keinen Handlungsbedarf. Das Teil funktioniert bestimmt noch ein paar Jahre und solange wird es auch Karten geben. Ein zukünftiges Auto wird eh ein fettes Display mit Carplay haben. Dann sind solche Geräte endgültig obsolete.
Verhält sich wahrscheinlich ähnlich wie bei den Nüvis.

Kaputt? Oder ging noch nie?
USB Kabel ist leider nicht gleich USB Kabel. Da gibt es Unterschiede in der Belegung. Deswegen auch immer der stereotype Tipp das original Kabel von Garmin zu verwenden. Nicht weil es von Garmin ist, sondern weil es sicher das richtige ist.
"Es geht nicht" ist immer eine sehr armselige Fehlerbeschreibung. Es wäre für alle angenehmer, wenn du uns schon mal sagst, wie weit Du den Fehler schon eingegrenzt hast. Und natürlich mit was Du arbeitest.
Die kostenlosen Warner sind rund, haben einen roten Rand und stehen direkt an der Strasse.
Das Konzept hat sich offensichtlich nicht durchgesetzt.
Wie kommst Du da drauf? (siehe auch https://www8.garmin.com/manual…AF-81F9-AA30D77D4595.html).
Wenn der Beitrag einer Themaverfehlung entspricht, ist das besser so. Du kannst ja mal ein weiteres soziales Experiment machen. Pick dir einen beliebigen Thread im TwoNav Unterforum und schlage vor doch ein Garmin zu verwenden. Du darfst gerne in der Plauderecke berichten wie es lief.
Und was fehlt jetzt bei QMapShack, dass er seinen Wunsch nicht realisieren kann? Ich meine er hat ja nur gefragt ob sein Vorgehen so richtig ist. Ist es. Und ich habe ihm noch eine Alternative vorgeschlagen, mit der es etwas einfacher geht.
Jetzt mal zur Netiquette: Würdest du dich im realen Leben auf einer Party zu einer Gruppe gesellen, die gerade im Gespräch ist und dein erster Beitrag wäre, das Gespräch in eine andere Richtung zu drängen. Wie würden die anderen reagieren?
Was haben die letzten Beiträge mit dem Thema zu tun?
Jo. Ich vergesse nur immer wieder, dass das geht. 
Alternative (die mir gerade einfällt):
Du kannst einen neuen Track zeichnen, der sich entlang der vorhandenen hagelt. Siehe auch
https://github.com/Maproom/qma…tMultiple#routing-options
Mode "T"
Schnippel-di-schnapp mit der Schere.
Der "Cut Track" Dialog sollte für dieses Vorhaben keine Wünsche offen lassen
Und dann die beiden Tracks verbinden.
Aber ich glaube das hast Du eh schon so beschrieben oder?
