Hallo Jürgen,
im QV Forum hat Werner einen Hinweis gegeben, auf dessen meine Aussage gründet.
Die Verwendung im Mobac ist nach meinem Wissensstand abgesegnet bzw. die dll wurde von Compe zur Verfügung gestellt.
Klar ist die Erstellung von RMAPS vordergründig nur für TWONAV User interessant. Die mir zur Zeit bekannten legalen Tools dazu (CGPSL/TTQV4/QV6/Mobac) können das teilweise kostenlos bzw. für Sparfüchse zumindest in den Testversionen.
Beiträge von Sardinien
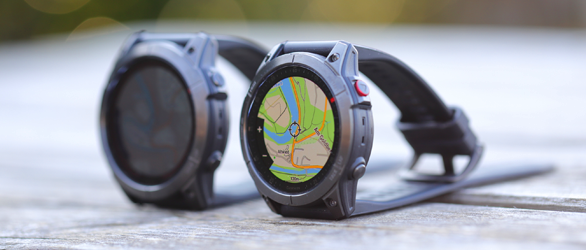
Garmin fenix 7X und epix Gen 2 im Test
Der Schwerpunkt dieses Tests und Vergleichs der Garmin Fenix 7X Solar und Garmin Epix Gen 2 liegt auf den Sensoren wie Höhenmesser, Positionsbestimmung und Herzfrequenz. Was unterscheidet die beiden GPS-Outdoor-Smartwatches? Und wie gut ist die Taschenlampe der Fenix 7X für den Outdoorbereich?
Hier geht es zum Test der Outdoor-Smartwatches ...
-
-
Ludger & Christian,
ich gelange wie folgt auf die *.cjt:
Daten>Öffnen (bei mir ist standardmäßig als Typ "alle kompatiblen" eingestellt>(sd card)4-Profile*>Haken unten links drücken und ein Profil vom Ordner auswählen.
Stellt man sich das gewünschte Profil aus den in CGPSL geöffneten Dateien des verbundenen Gerätes zusammen, muss manuell nur der Pfad in der cjt abgeändert werden.
Grundsätzlich arbeite ich nur mit Compe Formaten, da diese aus meiner Sicht sehr transparent und verständlich sind.
Um unnötige Startzeitverlängerungen zu vermeiden, habe ich den Haken in den erweiterten Einstellungen "Beim Start letzte Daten verwenden" herausgenommen, bei laufender Verwendung von cjt.
*meine eigene Ordnerbezeichnung für Profile = 4_XXXXXX -
Compe-RMaps in Locus und Oruxmaps weiterverwendet werden können.
nach meinem Kenntnisstand wird dies nicht legal unterstützt.
@ all
Vielleicht springt Compe/Variotek auf den Zug auf und bringt eine TwoNav Edition, welche den Barometer unterstützt. Mit meinem Vorschlag an QV, eine mobile Applikation zu bringen, kam ich leider nicht weit. Dass die Preise für Smartphones mit echten Outdoorambitionen etwas höher liegen müssen, ist für mich klar. Ist halt ein Nieschenprodukt mit kleinen Stückzahlen.
Die Spezifikation des Gerätes liest sich gut. Warte gespannt auf Testergebnisse. -
Hallo,
bis jetzt verwende ich Profile in CGPSL. Hier ist das Erstellen ein Klick. Auf den Handgeräten geht dies nach meinem Wissensstand nur mit manueller Abänderung des Pfades. Hier die Datenstruktur auf meiner Sportiva SD Card:
Data:
http://up.picr.de/9347574fmx.png
Maps:
http://up.picr.de/9347575tfe.png
Ordnerstruktur:
http://up.picr.de/9347576szi.png
und hier ein Profildateibeispiel "Oberjoch.cjt", das im Ordner TwoNavData\Data\4_Profile auf der sd card liegt* :
<?xml version="1.0" encoding="UTF-8" standalone="no" ?>
<XCJT version="10">
<maps>
<file name="Maps\0_Iseler.imp" transp="255"/>
</maps>
<trks>
<file name="\sd card\TwoNavData\Data\2_Iseler\5 rot.TRK"/>
<file name="\sd card\TwoNavData\Data\2_Iseler\6 rot.TRK"/>
<file name="\sd card\TwoNavData\Data\2_Iseler\7 rot.TRK"/>
<file name="\sd card\TwoNavData\Data\2_Iseler\7 schwarz.TRK"/>
<file name="\sd card\TwoNavData\Data\2_Iseler\9 rot.TRK"/>
<file name="\sd card\TwoNavData\Data\2_Iseler\Skiabfahrt Wannenjoch.TRK"/>
<file name="\sd card\TwoNavData\Data\2_Iseler\Skitour Iseler.TRK"/>
<file name="\sd card\TwoNavData\Data\2_Iseler\Skitour Kuehgundkopf Aufstieg.TRK"/>
<file name="\sd card\TwoNavData\Data\2_Iseler\Skitour Spieser.TRK"/>
<file name="\sd card\TwoNavData\Data\2_Iseler\Skitour Wertacher Hoernle.TRK"/>
<file name="\sd card\TwoNavData\Data\2_Iseler\Skitour Zwoelferkopf.TRK"/>
</trks>
<wpts>
<file name="\sd card\TwoNavData\Data\3_Iseler\Iseler.WPT"/>
</wpts>
<view mode3D="0" Xangle="0.000" Zangle="0.000">
<rect>
<p1 x="10.25826550" y="47.44750977"/>
<p2 x="10.53561115" y="47.54856110"/>
</rect>
<eye x="10.39706898" y="47.49812317" z="10102.92382812"/>
<center x="10.39706898" y="47.49812317" z="0.00000000"/>
</view>
</XCJT>*
weshalb bei Maps kein "Longpfad" benötigt wird, könnte an diesem Eintrag meiner gps.ini liegen:
Maps2=\Storage Card\TwoNavData\Maps;\SD Card\Maps\
Data=\sd card\TwoNavData\Data\;\SD Card -
hier ein neuer Link der Hangenigungskarte Allgäu gemäß obiger Legende:
https://skydrive.live.com/embe…5&authkey=AD4k-fLSY5Ajvi0 -
Ray,
Compe reagiert in Bereichen, wo eigene Interessen berührt werden, in der Regel etwas zögerlich.;) -
Hallo Steve,
keine Antwort bekommen - das wird wohl nichts. -
Peter,
das ist wohl die schlechteste aller Varianten. -
Peter,
sind die Maps pfadlos organisiert? -
Hallo Peter,
in der aktuelle 7.3. ist ein Bug in diesem Bereich, deshalb wird bei der map eine falsche Projektion ausgelesen. Ich habe aktuell immer einige aktive CGPSL Versionen. CGPSL 6.8.4 und 7.2.1 lesen die map richtig.
Man könnte wie folgt vorgehen:
map alle in 7.2.1 einlesen und Kalibrierungsdateien imp ausgeben. In CGPSL
eliptical Mercator* ECW DummyMap laden, alle imp einlesen und eine blattschnittfreie Map erzeugen via Karten zusammenführen. Die Zoomeinstellung würde ich gemäß der Darstellung in CGPSL verwenden. Ist bei dieser vorgehensweise etwas Gefühlssache.
CGPSL liest die Beschneidungsparameter aus und speichert diese in der imp . Die Dummy ECW würde ich deshalb vorschlagen, da die weiteren TM Dateien vermutlich nicht rechtwinklig anstoßen und dies mit der Mercator Dummy (diese als Erstes laden und in den Einstellungen Optionen>Koordinaten>zuerst geladene Karte wird primäre Karte anhaken) erfolgt.
Ich schreibe CGPSL ein Ticket wegen der Geschichte mit map.
* man kann in CGPSL feste Projektionen einstellen, damit alle nachfolgenden Map in dieser Projektion reprojiziert werden, jedoch gerade diese von vielen Onlineviewern -u.a.GE- verwendete Projektion nicht.
In GM 13 liegen zwischenzeitlich 3 verschiedene Mercatorprojektion zur Auswahl bereit. In CGPSL 2.
Wie man an diesem Beispiel sieht, kann CGPSL durchaus in manchen Bereichen GM ersetzen. QV6 benötigt zum Einlesen einen Konverter für map>cal und stellt die Map nicht blattschnittfrei dar. QV4 ist für solche Unternehmungen kaum geeignet. -
Hallo Erich,
bei mir funktioniert das so:
Ziel>Track auswählen über Haken setzen (wird geöffnet im aktiven Bereich, wo auch die laufende Trackaufzeichnung sichtbar ist bei einem entsprechendem Haken in den erweiterten Einstellung -Zeige akt. Tracklog in Liste-, vielleicht Haken "Beim Start Triplog starten" in diesem Bereich gleich mitsetzen). Der Track öffnet und die Anzeige springt markiert in die aktive Liste. Es ist jetzt zum Auslösen noch der große Hakenbutton unten links zu drücken.
Track back (noch nicht getestet)
ist ein Tracklog aktiv, kann dieser als Ziel angewählt werden "Ziel>TRACKBACK" auf der 2. Zielseite im Menü.Es erfolgt noch eine Abfrage, ob der aktuelle log unterbrochen werden soll. -
Ob es einen Trick gibt, die .map Dateien im Batch mit einem Editor so abzuändern, dass die Projektion von CGPSL korrekt ausgelesen wird, müsste getestet werden.
Hallo Peter,
versuche folgenden Weg:
alle relevanten map Dateien in CGPSL im Batch-Modus einlesen, die in der gleichen Grid-Zone liegen. Alle Maps speichern* (es wird eine imp mit richtigen Kalibrierungswerten, jedoch mit falscher Projektion im Batchmodus erzeugt). Diese "falschen" imp Dateien mit beispielsweise TextPad einlesen und die falsche Projektionszeile
Projection=123,ITM,
durch
Projection=3,Transversal Mercator,21.00000000,0.00000000,0.00000000,500000.00000000,1.00000000,
ersetzen.
* wenn beim Speichern die Abfrage des Namens kommt, einfach eine 1 oder etwas Anderes eingeben, dann werden alle imp in einem Satz geschrieben.
CGPSL schließen und alle geänderten imp einlesen und eine RMAP über Karten zusammenführen erzeugen. Welche Auflösung (Skalliereung) in der gesamten RMAP gewünscht wird, kann zuvor über den Zoom eingestellt werden. In der Regel 100 %. Die erzeugte RMAP wird automatisch auf WGS84/TM reprojiziert und ist lagegenau in CGPSL.
CGPSL verwendet bei diesen Maps offensichtlich automatisch die Einstellungen zum Beschneiden von GM Tools>Control-Center>Options>Cropping>automaticalli Crop, da die Kalibrierungen im Mapbereich liegen und nicht in den Katenecken der gif.
Tipp für Mitleser:
will ich eine Kompass Österreich unter 4 GB drücken wegen der Beschränkung in WINCE5 Geräte (Sportiva/Aventura), erzeuge ich eine kleine DummyMap, die zur Zusammenführung benötigt wird und wähle 80 % Zoom. -
Hallo Peter,
von Fehler würde ich nicht sprechen, da ein Nichteinlesen von fremden Kalibrierungsdateien an sich kein Fehlverhalten darstellt. GM kann auch nicht mit allen .cal Dateien.
Grundsätzlich gibt es in CGPSL verschiedene Methoden des Einlesens bzw. Kalibrierens von Maps . Das manuelle Kalibrieren entspricht eher der Vorgehensweise von GM, als das von TTQV.
Ob es einen Trick gibt, die .map Dateien im Batch mit einem Editor so abzuändern, dass die Projektion von CGPSL korrekt ausgelesen wird, müsste getestet werden.
Ich würde bei solchen Maps den Weg über GM gehen und das Ergebnis in einem möglichst verlustfreien Format vorhalten. CGPSL tut sich schwer im Umgang mit manchen Tiff Dateien. Ich arbeite mit GM 13 und erziele bei 24 Bit Maps (im Prinzip sind dies auch 8 Bitmaps mit Schummerung) mit GM>ECW 1:1>CGPSL>RMAP meistens bessere Ergebnisse als GM>Geotiff>QV>RMAP. Ein kleiner Test weist einem den Weg. Du als Multiuser besitzt ja alle Möglichkeiten.
Grundsätzlich: jedes reprojizieren möglichst vermeiden und wenn möglich, RMAP mit CGPSL generieren. Jedes "meiner" Gisprogramme GM/TTQV-QV/CGPSL hat in der Kalibrierung seine Vor- und Nachteile. Die Reihenfolge gibt aus meiner Sicht auch die Leistungsstärken der Softs in dieser Disziplin wieder.
CGPSL hat seine großen Stärken im Planungsbereich 2D/3D incl. Auswertungen und der Mapverwaltung bzw. Mapdarstellung, da ist QV6 nach wie vor ein zäher Riese mit einigen Mängeln. Kleinräumig fällt das nicht auf. Ess soll aber auch Anwender geben die Trips hybrid über 1500 km planen. -
Hallo Peter,
ich habe 3 Kacheln getestet. CGPSL liest die ozi Kalibrierungsdatei nicht in allen Punkten korrekt ein.
Teste bitte beiliegende imp's und erzeuge mit CGPSL eine RMAP (20MB )
Nach meiner Beurteilung ist die Wandlung von 8Bit gif's nach 24Bit RMAPS qualitativ ausgezeichnet mit CGPSL möglich. Die 3 Kacheln waren in Nord/Süd Richtung, weshalb ich final nicht beurteilen kann, ob CGPSL alle Kacheln blattschnittfrei darstellen kann bzw. wie die Scans überhaupt von der Qualität eine blattschnittfreie Map zulassen.
Die 3 Kacheln lassen den Schluss zu, dass die Maps in CGPSL gemäß den Kalibrierungspunkten beschnitten werden. Da ich derartige Maps bisher ausschließlich in GM erstellt habe, kann das mit 3 Kacheln noch nicht bestätigt werden. -
Hallo Peter,
die schäfsten RMAP's würde man erzielen, wenn die Maps in der orig. Projektion/Datum beschnitten werden, zusammengesetzt und als RMAP von CGPSL exportiert werden. Sende mir bei Interesse eine Kachel mit map Kalibrierungsdatei und Hinweis der orig. Projektion/Datum zu.
Grundsätzlich liegt die Stärke von CGPSL nicht gerade in dem Zweig mit dem du da als startest.
In diesem Bereich ist GM das Mass der Dinge. Das GM Beschneidungsscript von Ray ist ausgezeichnet. Bei einige Proj./Datum Kombinationen setzt GM die Kacheln automatisch blattschnittfrei zusammen. -
Hallo Karl,
als Multi TwoNav/CGPSL Anwender wird man automatisch nach Lösungen suchen, den ID Export von TTQV/QV zu umgehen. Lösungsvorschläge:
TTQV>CGPSL ID Export>RMAP
CGPSL>RMAP
Globalmapper>ECW 1:1>CGPSL>RMAP
Globalmapper>Geotiff>TTQV4/QV6>RMAP
Globalmapper>Geotiff>CGPSL
Amap/Topo D>Globalmapper>Geotiff/ECW>TTQV4/QV6/CGPSL>RMAP
RMAP+RMAP+RMAP....>CGPSL (Karten zusammenführen)>RMAP
Mobac>RMAP
Grundsätzlich erzeugt CGPSL die besten RMAPS mit kaum erkennbaren Verlusten bei entsprechendem Eingangsmaterial. Ab und an weicht QV einige Meter ab beim reprojizieren (einlesen) in QV6 von Globalmapper Maps.
Je nach lizenzierter Karte ist der Export von CGPSL>RMAP etwas eingeschränkt. Dies spüren jedoch nur wenige CGPSL Anwender bei weiteren Verarbeitungen mit diesen Lizenz RMAPS, da CGPSL mit RMAPS weitergehende Möglichkeiten bietet als QV. Beispiel dafür: dauerhaft eine Map-Farbe transparent schalten (für blattschnittfreie RMAP) und das Setzen eines Offset's (Kalibrierung verschieben) ohne Kartenneugenerierung bzw dem Zusammenfügen von diversen RMAPS zu einer Gesamtmap. Beim Speichern von Transparenz und Offset mit CGPSL wird die RMAP intern geöffnet und die Parameter im Klartext am Ende der RMAP geändert.
Eine Swisstopo unterliegt mehr Einschränkungen in CGPSL als eine Kompass, die quasi alle Möglichkeiten einer freien Map offenbart. Beim Start der KompassRMAP in CGPSL kommt halt eine kurze Dankeschöneinblendung. -
ein Mangel von XT war für Outdoorunternehmungen das Fehlen einer Tracknavigation bzw. individuellen Anzeige. Ist dies in der Android Version möglich?
-
Gesamtkm 1 + Gesamtkm 2 werden immer getrennt zurückgesetzt
"Alle zurücksetzen" beinhaltet die bei den Oberen nie, jedoch werden beim Auslösen dieses Buttons beispielsweise:
km Teilstrecke, Chronometer, Energieverbrauch Teilstrecke............
zusammen auf null gestellt. -
Hallo hawk 77,
kannst du auf deinem Smartphone nicht ein alternatives Betriebssystem (in diesem FAll WM für Garmin Maps) zusätzlich draufspielen? Bei meinem HD2 ist das kein Problem. -
Hallo,
ein eklatanter Schwachpunkt von CGPSL ist der Umgang mit manchen größeren Geotiff's zur RMAP Generierung. Habe dieserhalb ein Ticket erstellt mit gleichzeitiger Bitte der GM>RMAP Unterstützung, damit dieses Problem umgangen werden könnte;) . QV6 ist da deutlich besser und Tom arbeitet an einer weiteren Optimierung, dieses wichtigen, je nach Kompression verlustfreien Formates, speziell für 8 Bit Maps.
Bei einigen zufälligen Überprüfungen bei Tourenvorbereitungen ist mir aufgefallen, dass CGPSL und GM in der Regel gleich reprojizieren. QV 6 hat Abweichungen von ca. 3-5 m beispielsweise bei einer UTM/WGS84 Kombination, die sich auch in einer entsprechenden RMAP Abweichung wiederspiegeln. Bei kleinmaßstäblichen Karten fällt das auf, sonst kaum.
Wer gerne ECW in RMAP umwandelt (bessere Performance und bei vielen Maps deutlich geringere SDHC Speicherbelegung) wird in CGPSL keinen Qualitätsverlust im Gegensatz zu QV6 erkennen.
Kontinentale Planungen erfordern in QV 6 den Einsatz von Dummymaps, wenn dafür kleinmaßstäbliche bzw. Tile-Maps herangezogen werden.