Beiträge von kiozen
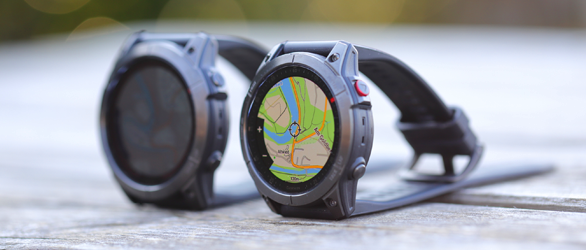
Garmin fenix 7X und epix Gen 2 im Test
-
-
-
Mal was ganz Verrücktes: Man könnte den datensparsamen Default (nur das Nötigste) genauso prominent neben den "Alles akzeptieren" Button setzen.

Ja ok, das würde de facto dem Abschaffen der ganzen Cookies entsprechen. So nervt man die Benutzer lieber, in der Hoffnung, dass die Meisten irgendwann entnervt "Alles akzeptieren" drücken. Dann kann man sagen: Die Leute wollen es ja nicht anders haben. Wir haben es angeboten, aber das Angebot wurde nicht angenommen.
Werbung ist ok. Aber das damit verbunden Tracking nervt.
-
Hier mal der referenzierte Kartenschnipsel. Quick and dirty. Kann man wahrscheinlich noch besser machen.
 Ist in einem zip weil die Forensoftware kein TIF zulässt.
-
Dann wäre Tabacco in den letzten 15 Jahren umgestiegen. Die 2005er Friaul-Karte, die ich hier habe, ist lupenrein Transverse Mercator. Das Gitter ist bei TM-Karten immer verdreht, wenn die Karten geographisch nordgerichtet sind, UTM-Gitter-Nord ist - außer auf dem Bezugsmeridian - nicht geographisch Nord, die Abweichung wird oft auf der Karte angegeben. Wenn das UTM-Gitter einer anderen Projektion überlagert wird, sind die Gitterlinien gebogen.
Meine älteste Karte ist von 2008. Und lässt sich anhand des Gitters nicht sehr exakt referenzieren, weil bei Karten aus dieser Zeit wohl die Linien tatsächlich gerade über die Karte gezogen wurden. Zu mindestens wenn ich jemandem Glauben schenke, der das beruflich macht
Bei neueren Karten geht das super und diese liegen auch alle bei einer Mercatorprojektion schön rechtwinkelig. Das sollte, wenn sie eine UTM Projektion verwenden, nicht der Fall sein. Es müsste zu Krümmungen kommen.
Außerdem liegen die Dolomiten ja auf der Grenze von Zone 32 und 33 und dieser Bereich wird von den Blättern überspannend abgedeckt. Normale UTM Kartenblätter hören an den Zonengrenzen auf.
Ist aber eigentlich auch egal. Hauptsache das Gitter stimmt. Und das Ziel ist dann die Projektion, die man benötigt.
-
Dann ist doch bis auf die Zone alles klar. Die Zone kann man aber leicht nachsehen. Im wunderbar sperrigen PROJ4 Lingo bekommt man dann:
Code+proj=utm +zone=32 +a=6378388.0000 +b=6356911.9461 +towgs84=-87,-98,-121,0,0,0,0,0 +units=m +no_defsDie eigentliche Kartenprojektion sieht mir auch wie UTM aus.
Edit: Hier noch ein Screenshot vom Projektions Wizard wie er in QMapShack/QMapTool verwendet wird. Man muss nicht zum PROJ4-tologen werden
-
ED50 ist übrigen "European Datum 1950" also das was vielerorts durch WGS84 bzw ETRS89 abgelöst wurde.
Ob die Projektion UTM ist kann man in der Regel erkennen, wenn ein Transversal Mercator Gitter wie z.B ein UTM Gitter gerade auf der Karte abgebildet ist. Tabacco Karten haben z.B. eine Mercator Projektion aber ein UTM Gitter. Das Gitter ist somit immer verdreht.
-
QMapTool wurde geschrieben um gescannte Tabacco Karten zu referenzieren und bildet meinen typischen Arbeitsablauf ab. Das mag Wünsche offen lassen, aber im Grunde muss man sich Reiter um Reiter vorarbeiten.
Da ein ganzes Kartenblatt gescannt recht groß ist, können bei jedem Arbeitsschritt auch gleich Übersichtsebenen für das Ergebnis berechnet werden. Idealerweise als externe Datei, weil GDAL Ebenen in der Datei nicht mehr entfernen kann. Also auch wenn man sie entfernt wird die Datei nicht mehr kleiner.
In der Regel habe ich TIFF Dateien mit RGB Farbraum. PNG müsste auch gehen. Ich habe es nie probiert.
Im ersten Schritt führt man Übersichtsebenen ein, damit der Bolide bearbeitbar wird.
Dann stellt man die Karte, wenn sie Ränder, Legenden oder ähnliches hat. Das Tool ist sehr praktisch. Früher habe ich das mit GIMP gemacht, was eine elende Tortur ist. QMapTool macht gleich einen ordentlichen Rahmen draus. Und die resultierende Datei hat einen RGBA Farbraum
Jetzt kommt die Königsfunktion, das Referenzieren. Man kann das bescheiden mit 4 Punkten machen. Oder man verwendet das Grid Tool. Hier setzt man 4 Punkte mittig im Gitter, gibt die Gittergeometrie an und Das Tool setzt die anderen Punkte. Man kann sogar den Bereich eingrenzen. Manche Karten haben an UTM Grenzen zwei verschieden Gitter. Mit dem Grid Tool kein Problem.
Nachdem das Grid Tool die Punkte gesetzt hat kann man schon mal Referenzieren, um zu testen ob das alles zu einem sinnvollen Ergebnis führt. Danach kann man jeden einzelnen Punkt genau auf die Gitterkreuzungen verschieben. Das ist nötig weil Gitter nicht immer kartesisch angeordnet sind, z.B. haben Tabacco Karten eine Merkator Projektion, das Gitter ist aber UTM und damit gekrümmt. Das kann QMapTool nicht richtig abfangen. Zum anderen sind eben Verzerrungen im Scan. Mit dem Verschieben der Punkte auf die Gitterkreuzungen definiert man all diese Fehler. Und GDAL kann dann die Karte referenzieren und korrigieren.
Mit dem nächsten Schritt wandle ich alle meine Karten von einem RGBA Farbraum in eine 8 Bit Farbtabelle um. Die GDAL Tools können diese Farbtabelle mit einem transparenten Pixel nicht ordentlich berechnen (liest sich: Damals. Kann sein dass es jetzt endlich geht). Die Qualitätseinbuße ist minimal. Die Datei schrumpft deutlich.
Der letzte Schritt ist das Umwandeln in ein Geräteformat. Es geht nur Garmin's JNX. Für RMAP konnte ich mich nie motivieren, weil, um ehrlich zu sein, das Aventura nicht meinem Bedarf genügt. Aber den Schritt schafft man auch anders.
QGis ist mir immer zu kompliziert. Das Tool ist super mächtig und wenn ich täglich mit Karten zu tun hätte ist es bestimmt die Wahl. Habe ich aber nicht.
-
Zum Referenzieren würde ich QMapTool empfehlen. Damit kann man Karten, die ein Gitternetz aufgedruckt haben, sehr effizient mit einem Referenzpunkt pro Gitterpunkt versehen. Zusätzlich kann man die Karten freistellen, falls diese Ränder haben. Oder die Karten mit einer 8Bit Farbtabelle versehen inkl transparenten Kanal.
https://github.com/Maproom/qmapshack/wiki/QMTDocMain1
Für den Export nach ECW braucht es aber eine andere Software.
-
ach, man sollte doch nix vorm 3. Kaffee posten. Jetzt aber....hoffentlich.
-
Apropo Linux:
Du könntest dir evtl. QLandkarte GT installieren. Dort gab es ein Tool map2rmap.
Im Nachfolger Qmapshack gibt es das nicht mehr.
Ja, hat noch keiner die Muße gehabt es zu portieren. Man kann es aber auch im QLandkarte GT Repo finden und einzeln compilieren. Also ohne den ganzen QLGT Kram:
-
Für eine Position werden immer 4 Satelliten benötigt. Die Position wird signifikant genauer, wenn man zwei solcher 4er-Sets hat. Ich bilde mir ein, in dem oben genannten Artikel etwas gelesen zu haben, dass die Genauigkeit bei weiteren 4er-Sets nicht mehr wirklich steigt.
Also braucht man insgesamt 8 Satelliten. Und diese sollten so gewählt sein, dass sie von ihrer Anordnung zu einem geringst möglichen Fehler führen. Der Rest der Satelliten wird verfolgt und wenn sich eine bessere Konstellation ergibt, wird diese verwendet.
Das ist soweit das Grundwissen. Wie ein GPS Empfänger, der mehrere GNSS Systeme empfangen kann, das zu seinem Vorteil nutzt, kann man ohne eine Spezifikation nicht sagen. Der oben verlinkte Artikel beschreibt, wie das auf Android funktionieren kann, wenn der GPS Chipsatz die Rohdaten eines jeden Kanals an die API weiterreicht. Dann können die 4er-Sets auch aus unterschiedlichen GNSS zusammengesetzt werden.
Was Garmin macht, wissen wir nicht. In der Vergangenheit mit Navstar/GLONASS glaube ich nicht das wirklich was Intelligentes gemacht wurde. Niemandem ist es gelungen einen wirklichen Unterschied zwischen Navstar und Navstar/GLONASS aufzuzeigen.
Das kann sich mit den neuen Geräten und damit neuen Chipsätzen ändern. Auch hier wird Garmin wahrscheinlich kein Wort darüber verlieren, was genau gemacht wird. Aber es ist wahrscheinlich, dass eine ähnliche Vorgehensweise wie bei Android implementiert ist.
Da die Geräte alle noch sehr neu sind und die Erfahrung der Vergangenheit zeigt, dass Garmin über die nächsten 2 Jahre immer wieder an der Firmware schrauben wird, würde ich abwarten, wie sich das entwickelt.
-
Zitat
Ich werde in den trüben Wintermonaten mal den Scanner bemühen und denke an die Kombination OSM mit der italienischen IGM oder den anderen Karten der Nationalparkgebiete als Hintergrund.
Den Scanner lieber früher als später bemühen. Karten werden durchs angucken nicht besser. Ein paar Tipps:
* Karte vor dem Scannen auf eine Rolle aufwickeln und über Nacht stehen lassen. Dadurch gehen Falze weitgehend raus
* 300-400dpi sind eine gute Auflösung, die auch größere Zoomstufen abdeckt.
* Möglichst perfekt gerade scannen. Man kann zwar alle möglichen Fehler herausrechnen, Das beste Ergebnis bekommt man aber wenn die Vorlage schon ordentlich gerade und gleichmäßig war.
* Dateien im RGB(A) Farbraum abspeichern. Dadurch lassen sie sich ohne große Fehler beim referenzieren skalieren drehen. Eine 8Bit Farbpalette kann man bei der fertigen Karte anwenden.
* Die Referenzierung gleich mal grob testen bevor man viel Arbeit in die Feinheiten steckt. Erspart Frust und doppelte Arbeit.
Ich lasse meine Karten immer von jemanden scannen, der sich damit auskennt (https://www.merkartor.de/ ). Das Referenzieren mache ich selber. Für eine Tabacco Karte mit so 500-600 Gitterpunkten brauche ich vom Freistellen bis zum fertigen Referenzieren ungefähr 45 Minuten pro Karte.
-
Zitat
Wie die System kombiniert und gemeinsam ausgewertet werden kann ich leider nicht kurz beschreiben.
Bitte hier nachlesen: https://www.gsa.europa.eu/syst…raw_measurement_web_0.pdf
Endlich Zeit gehabt das zu lesen. Das ist doch mal was Konkretes. Interessant ist die Erklärung zu GLONASS und die Abgrenzung in wie weit das etwas bringt. Sprich bei Android und dem richtigen Chipsatz ist das möglich. Was Garmin macht wissen wir nicht. Aber das ist ja schon seit Jahren so

-
der Tobias sollte ein Binary haben
-
Jetzt hab ich doch noch was gefunden. Gut, Ebay Angebote sind jetzt keine super Quelle. Aber, das 66i hat ja auch einen eingebauten Akku und diesen habe ich gefunden.
https://www.ebay.de/i/154091452046
Sollte das Angebot seriös sein (naja) und Gamin seine Technologie nicht geädert haben (sehr unwahrscheinlich) dann wird das bei Minusgraden eher ein Ausfall.
-

Lipo ist die abkürzung für LithiumPolymer. In der Regel werden LiPo oder LiFePO4 Akkus verwendet ...
LiPo werden eigentlich nur im Modellbau benutzt, empfindlich sind sie alle. Aber LiFePO4 funktionieren problemlos bis -10 grad runter (bei Leistungseinbußen wie jede Batterie/Akku).
Ich hab keine Beschreibung bisher gefunden welcher Akkutyp nun genau im Gpsmap66sr steckt.
Ich finde leider auch nichts. Garmin sagt: Integrierter Lithium-Ionen-Akku.

Warten wir es ab bis jemand im Winter jammert, oder einen Teardown von dem Brocken gemacht hat.
-
Zitat
Aber egal. Ich versuche eine einfache Umschreibung wie die Positionsberechnung funktioniert.
Mich würde mehr die offizielle technische Beschreibung eines Herstellers interessieren.
ZitatEs ist nicht relevant von welchem System der Sat stammt.
Woher nimmst Du diese Aussage? Wie werden die Unterschiede in der Signalverarbeitung kompensiert, z.B. wenn das Zeitnormal unterschiedlich ist?
Zitat
Und ich spekuliere darüber nicht mehr - ich habe schon praktische Erfahrungen damit.Was dürfen wir darunter verstehen? Hast Du beruflich Einblicke in die Firmware der Chipsätze?
ZitatUnd worauf stützt sich deine Aussage das meine eher falsch ist?
Auf den technischen Aufwand, den ein solches gemischtes System, so wie Du es dir vorstellst, verursachen würde und damit kosten würde.
Zitat
was würdest Du als nachvollziehbaren Feldversuch gelten lassen?Ich würde ja gerne sagen lese das im Forum nach aber es ist wirklich schwer die einzelnen Threads zu finden. Deswegen hier eine Zusammenfassung:
Was ist eine gute Referenz?
1. Wir brauchen eine Referenz, die im Submeterbereich genau ist. Dazu taugen generalisierte Karte, ein anderes GPS mit externer Antenne nicht. Und OSM Karte ganz bestimmt nicht. Auch eine Rudelgenauigkeit von mehreren GPS bringt in diesem Bereich nichts.
Die einzige Quelle, die mir im privaten Bereich einfällt, sind Katasterkarten, wenn man dazu Zugang hat. Einige Städte stellen diese Karten als TMS Server online. An den URL zu kommen ist leider oft nicht einfach. Aber das ist eine verlässliche Referenz, bei der man auch die Straßenseite festlegen kann. Zumal Städte ein gutes Testfeld sind.
2. Eine objektive Auswertung. Menschen sind nicht objektiv und unsere Augen erst recht nicht. Deswegen sollte man besser eine statistische Auswertung der Abweichung von der Referenz anstreben. Ich habe dazu vor Jahren Trackcomp geschrieben. Das ist als Source Code immer noch verfügbar: https://github.com/kiozen/trackcomp. Darf sich gerne jeder ansehen, analysieren, Fehler finden, es verbessern.
Damit hat man eine Basis, um praktisch anzufangen.
3. Den Geräten eine vergleichbare Chance geben. Mit mehreren GPS Geräten durch die Stadt zu rennen ist nicht ganz einfach. Was man nicht machen sollte, ist das eine in der Hosentasche zu tragen, das andere an der Schulter etc. Das praktikabelste ist wohl die Geräte auf einer Stange zu befestigen und die zu tragen. Und wenn man dumm gefragt wird faselt man halt was von Aliens, Erdstrahlen und Aluhut. Dann wird man nicht weiter belästigt, kann aber den einen oder anderen begeisterten Helfer rekrutieren.
4. Wiederholbarkeit. Ein Punkt der unterschätzt wird. Der gleiche Weg unterschiedliche Tage. Mal liegt das eine Gerät besser mal das andere. Das passiert gerade, wenn die Unterschiede nicht mehr eindeutig sind, was bei heutigen Empfängern eigentlich immer der Fall ist. Geht man zehnmal die Strecke, dann weiß man ob es einen Unterschied gibt.
Was auch in der Vergangenheit öfters gemacht wurde, aber wenig aussagt, ist das Vermessen von Referenzpunkten. Die Geräte beziehen alle in irgendeiner Form den Geschwindigkeitsvektor mit in die Berechnung ein. Das ist für Outdoorgeräte, die hauptsächlich in Bewegung sind auch wirklich wichtig. In Bewegung hat man keine Zeit Positionen zu mitteln. Da scheidet sich dann die Spreu vom Weizen.
-
Zitat
Selbst der Kollege aus der Nachbarkneipe hat ein Bild gezeigt wo ein Dual-Frequency Gerät als einziges keine Positionsdrift zeigt.
Das würde ich mit Vorsicht lesen. Dazu bräuchte es mehr Messungen in ähnlichen Situationen, um sich zu dieser Aussage hinreißen zu lassen.
Und auch sonst geben die Aufzeichnungen keinen Anlass zur Annahme, dass der Multibandempfänger signifikant bessere Positionen liefert.
ZitatWenn ein Gerät mehrere Sat-Systeme gleichzeitig empfangen und auswerten kann ist es möglich mit 2 Sat's GPS und 2 Sat's Glonass eine Postion und die Höhe zu berechnen.
Wenn nur ein System gewählt ist reichen 2 Sat's nicht aus.
Auch diese Aussage ist eher falsch. Gerade weil GLONASS erwähnt wird. Im Gegensatz zu Navstar und Galileo, verwendet GLONASS eine andere Signalverarbeitung. Damit lassen sich Satelliten von GLONASS und Navstar nicht einfach so miteinander kombinieren. Bei Galileo und Navstar ist das eher möglich. Allerdings technisch auch nicht ganz trivial.
Nein, ich weiß nicht was die Hersteller genau in ihren Chipsätzen machen, aber ich tippe eher darauf, dass mit den unterschiedlichen Systemen jeweils eine Position bestimmt wird und diese Positionen mit einer Gewichtung gemittelt werden. Die Gewichtung ist wichtig, damit nicht ein schlechtes Ergebnis ein gutes herunter zieht. Im Extremfall wird immer die Position verwendet, die aufgrund einer besseren Konstellation ein besseres Ergebnis verspricht. Was auch schon ein Gewinn wäre.
Hier im Forum wurde schon viel verglichen und spekuliert. Einen nachvollziehbaren Feldversuch, dass die Verwendung von Navstar/GLONASS einen Vorteil gegenüber der Verwendung von nur einem System bringt, hat noch keiner eingebracht. Im Gegenteil. Das Bauchgefühl der Leute war eher, dass sich beide Systeme negativ beeinflussen.
Im Moment würde ich eher davon ausgehen, dass Multiband und Multi-GNSS eher Buzz Words vom Marketing sind. Da GPS Chipsätze auch nur in sich geschlossene Systeme mit einem Prozessor und einer Firmware sind, besteht jedoch durchaus die Chance, dass sich hier was in Zukunft ändert.
Letztlich ist die Einführung des L5 Bandes die erste technische Neuerung seit Jahren, die das Potential hat im Bezug auf die Genauigkeit nochmal etwas zu verändern.
-
Vielleicht noch ein wenig Hintergrund:
Grundsätzlich bietet die Verwendung von zwei unterschiedlichen Frequenzbändern (L1/E1 und L5/E5) die Möglichkeit die Positionsgenauigkeit zu erhöhen. Ähnlich wie bei der Verwendung vom L1/L2 Band bei professionellen Empfängern, können Fehler durch unterschiedliche Laufzeiten in der Atmosphäre oder durch Reflexionen herausgerechnet werden. Das ist möglich, weil diese Störungen sich bei unterschiedlicher Frequenz unterschiedlich auswirken.
In wie weit diese Möglichkeiten bei den heutigen Chipsätzen im Verbraucher GPS Bereich ausgeschöpft werden, kann ich nicht sagen. Wenn ich mir die Feldversuche so ansehe, glaube ich eher nicht daran. Aber theoretisch öffnet das die Möglichkeiten für eine Genauigkeit im Submeterbereich.
Zusätzlich wird im L5/E5 Band auch noch Information zur Qualität des Services übertragen. Und es hat eine höhere Signalstärke (https://en.wikipedia.org/wiki/GPS_signals#L5)
Aber auch hier gilt: Das sind technische Optionen. Was der Empfänger daraus macht steht auf einem anderen Blatt.
Externe Antennen sind eigentlich immer besser, als das was in den Geräten verbaut wird. Die Genauigkeit wird aber selten durch die Signalstärke beeinflusst, sondern mehr durch die Atmosphäre und die freie Sicht auf den Himmel und damit die empfangene Konstellation von Satelliten. Eine externe Antenne kann hier den einen oder anderen schwachen Satelliten noch ausreichend empfangen und ist somit ein Gewinn. Ob sich der Aufwand und Umstand (Kabel etc.) lohnt steht auf einem anderen Blatt.